ПР, оснащенные пневмоприводами (пневматические ПР), как правило, имеют цикловое управление и упрощенную кинематику с двумя-четырьмя степенями подвижности и грузоподъемностью до 15 кг, поскольку низкие регулировочные свойства пневматического привода затрудняют создание пневматических роботов с позиционным и контурным управлением. Широкое распространение пневматических ПР обусловлено их низкой стоимостью, простотой конструкции, высокой надежностью. В качестве исполнительных двигателей в таких ПР используются длинноходовые цилиндры или поворотные пневмодвигатели. Скорость пневмодвигателей регулируется настройкой специальных дросселей, определяющих расход воздуха через двигатель. Позиционирование звеньев манипулятора пневматических ПР обеспечивается жесткими и передвигаемыми упорами.
Пневматические роботы с цикловым управлением имеют ограниченное число точек останова (остановки) по каждой координате (в основном две). Это снижает функциональные возможности таких роботов и ограничивает область применения. В связи с эксплуатационными достоинствами пневматических роботов в настоящее время ведутся работы по созданию пневматических приводов, обеспечивающих неограниченное число точек останова по координате, что позволит использовать их в роботах с позиционным управлением.
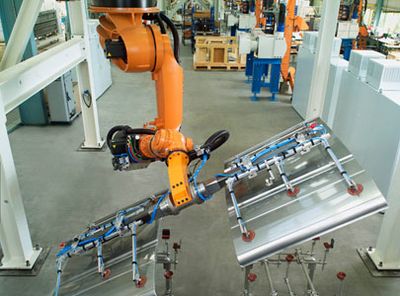 Пневматический привод горизонтального перемещения манипулятора состоит из поршня и цилиндра, в полость которого поочередно подается сжатый воздух. При этом зубчатое рейка совершает возвратно-поступательные движения. На правом конце манипулятора размещен привод захвата. Он так же, как и привод руки, состоит из цилиндра и поршня, который через шток, состоящий из двух частей, связан с пальцами захвата. Пружина, расположенная внутри цилиндра, удерживает поршень в правом положении. Шток также занимает правое положение, при этом две его половинки раздвигаются, наткнувшись на упор, и разжимается захват. Пальцы сжимаются, если через пневмоусилитель в правую полость цилиндра поступает сжатый воздух. Поршень, сжимая пружину, передвинется в левое положение, половины штока, сдвинувшись с упора, сомкнутся, пальцы сожмутся, удерживая какой-либо предмет.
Он состоит из двух цилиндров и связанных между собой штоков. Из пневматических усилителей воздух подается поочередно то в один, то в другой цилиндр. При этом шток совершает возвратно-поступательные движения. На штоке укреплена зубчатая рейка сцепленная с зубчатым колесом, которое жестко соединено с кистью манипулятора. При каждом перемещении штока колесо и кисть вращаются в ту или другую сторону.
Пневмопривод позволяет получить большую скорость движения выходного звена манипулятора. При подаче под давлением воздуха в рабочую полость звено движется от упора до упора с максимальной скоростью. Для исключения резкого удара в конце предусматриваются средства торможения. Это делается либо за счет внутренних процессов (сжатого воздуха), либо установкой внешних демпферов разных конструкций. Крайние положения выходных звеньев манипуляторов при цикловом управлении могут устанавливаться путем перестановки упоров на позиции, необходимые для выполнения заданного технологического процесса.